报名开启丨学院与跨维智能联合主办,全球首个合成数据驱动具身智能挑战赛RoboSynChallenge!
这个夏天
相约深圳河套学院
共同挑战具身智能的核心难题
让机器人真正跨越Sim2Real鸿沟!
一台机器人在仿真环境中练习了上千次倒水,动作越来越稳。但当杯子位置、桌面材质和光照发生变化,周围又出现干扰物时,它还能在真实世界中顺利完成任务吗?
这正是机器人操作从仿真走向现实必须面对的问题:真实数据昂贵且难以覆盖所有变化,仿真数据可以大规模生成,却未必能直接迁移到物理世界。
如何利用规模化合成数据,让机器人真正跨越Sim2Real鸿沟?
现在,这个问题被正式做成了一场全球挑战赛。
总奖金20000美元的RoboSynChallenge将登陆NeurIPS 2026官方比赛(Competition Track),已于7月13日正式开放报名。
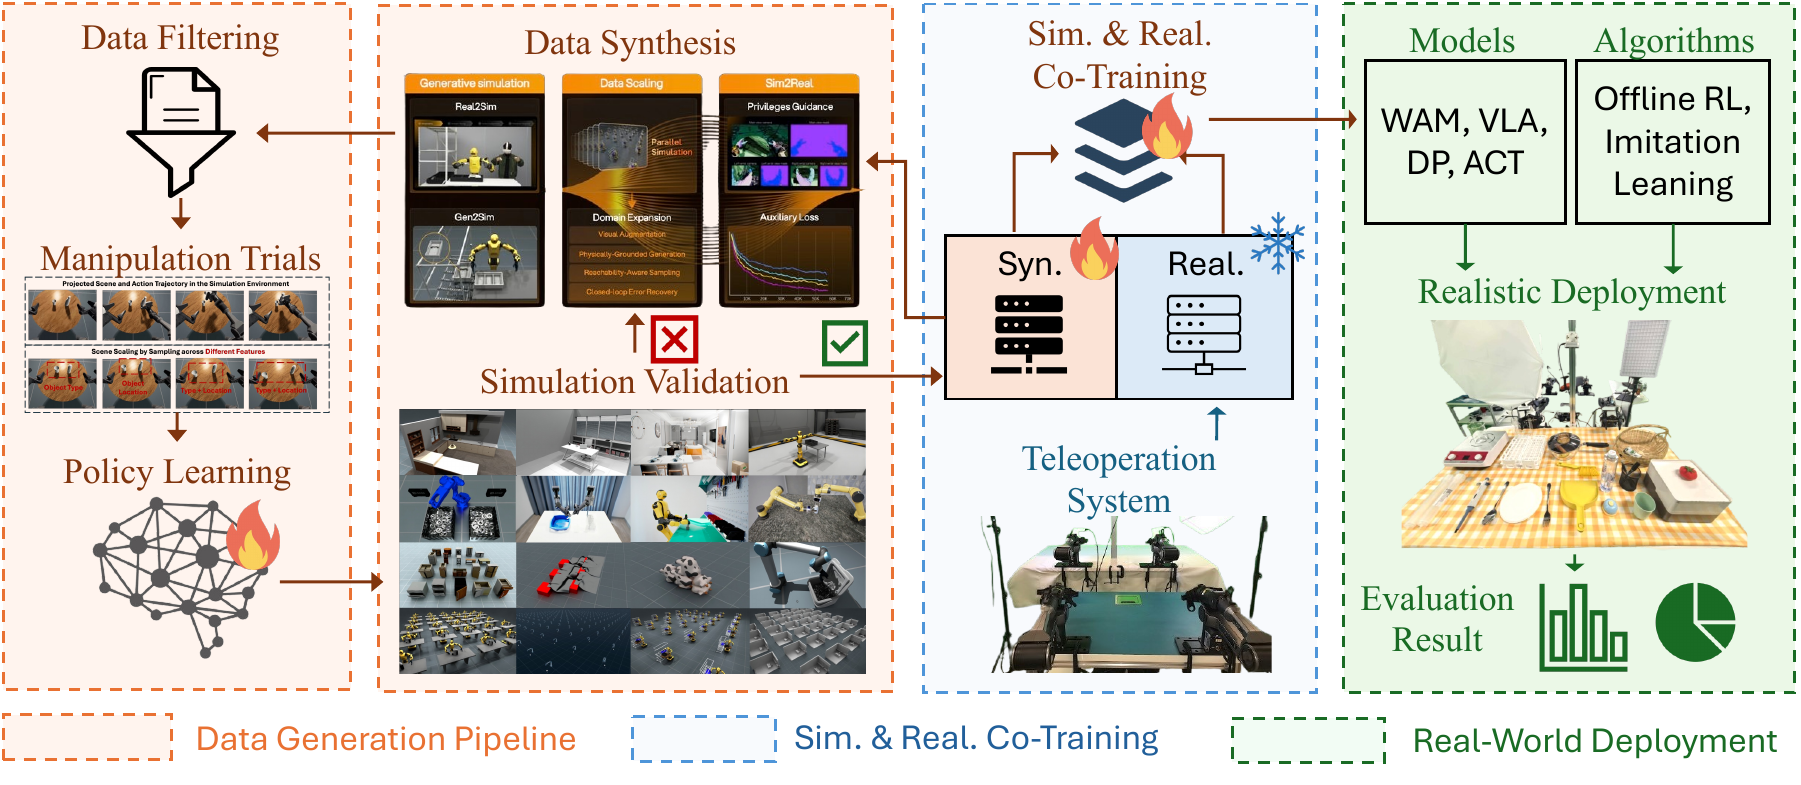
它聚焦的不是单一任务上的“刷分”,而是当下具身智能最关键、也最棘手的命题之一:如何利用可规模化生成的合成数据,配合少量真实数据,让机器人操作策略真正跨过Sim2Real鸿沟,在陌生的真实场景中保持可靠表现。
比赛试题介绍
RoboSynChallenge分为两个阶段。
第一阶段:领域随机化仿真初赛
参赛队伍主要使用官方提供的仿真合成数据训练策略。赛事同时开源数据合成管线,支持团队生成和扩展自己的训练数据。初赛环境包含丰富的领域随机化(Domain Randomization),会改变光照、材质、物体位姿、相机视角和机器人初始状态,并加入无关物体作为干扰。
(请看官网视频:https://robosyn-bench.net/#/evaluation)
模型需要克服这些变化,学习更具泛化能力的操作策略,为真实环境中的鲁棒表现打下基础。官方将根据统一仿真评测结果选出晋级团队,并于10月18日公布决赛名单。
第二阶段:Sim2Real真机决赛
晋级团队可在10月18日至11月15日继续更新模型,并结合少量的真实数据联合训练。最终提交的策略,将由赛事组织方部署到统一的真实双臂机器人平台上完成评测,测试地点位于深圳河套学院具身智能与计算机视觉中心。
也就是说,参赛者要面对一条完整路线:
合成数据与真实数据联合训练 → 仿真环境验证 → 模型更新 → 统一真机平台终评。
模型有没有真正学到可迁移的操作能力,到了这里见真章。
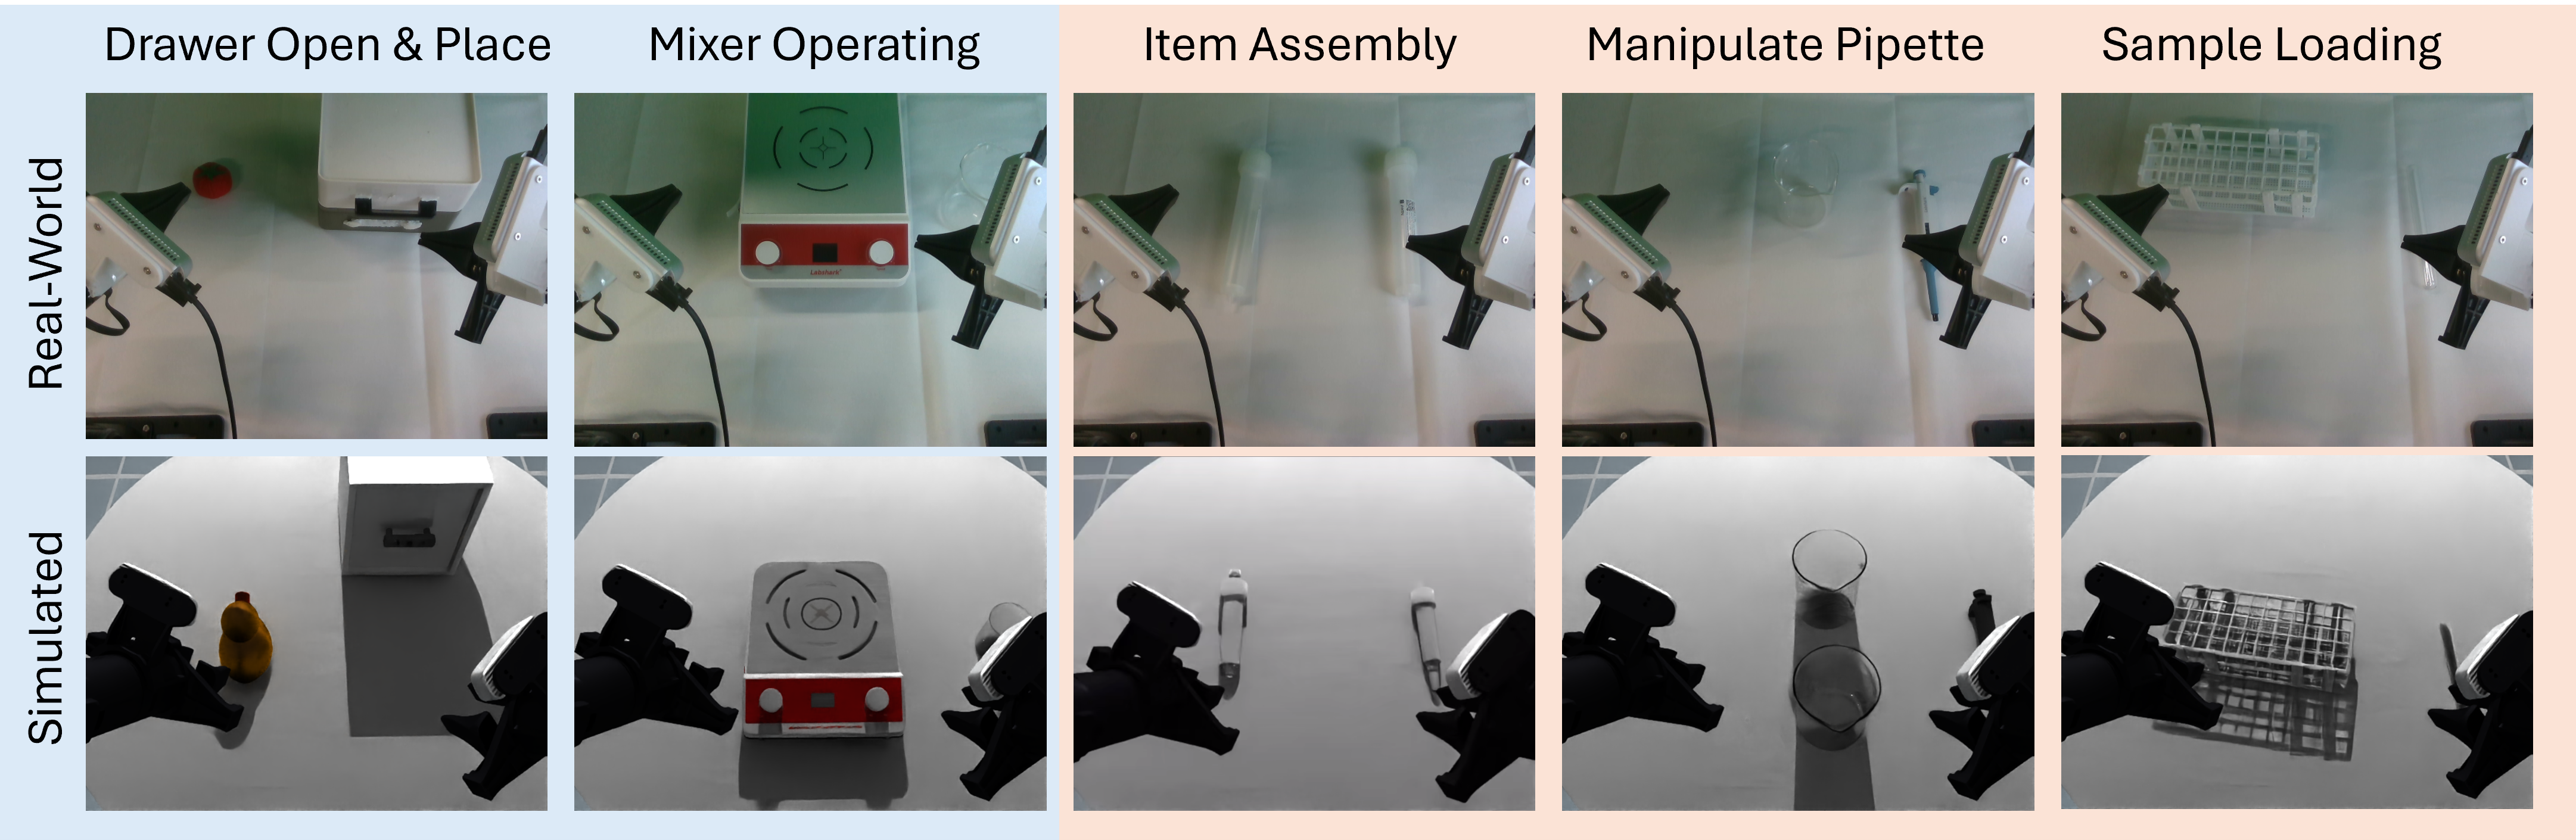
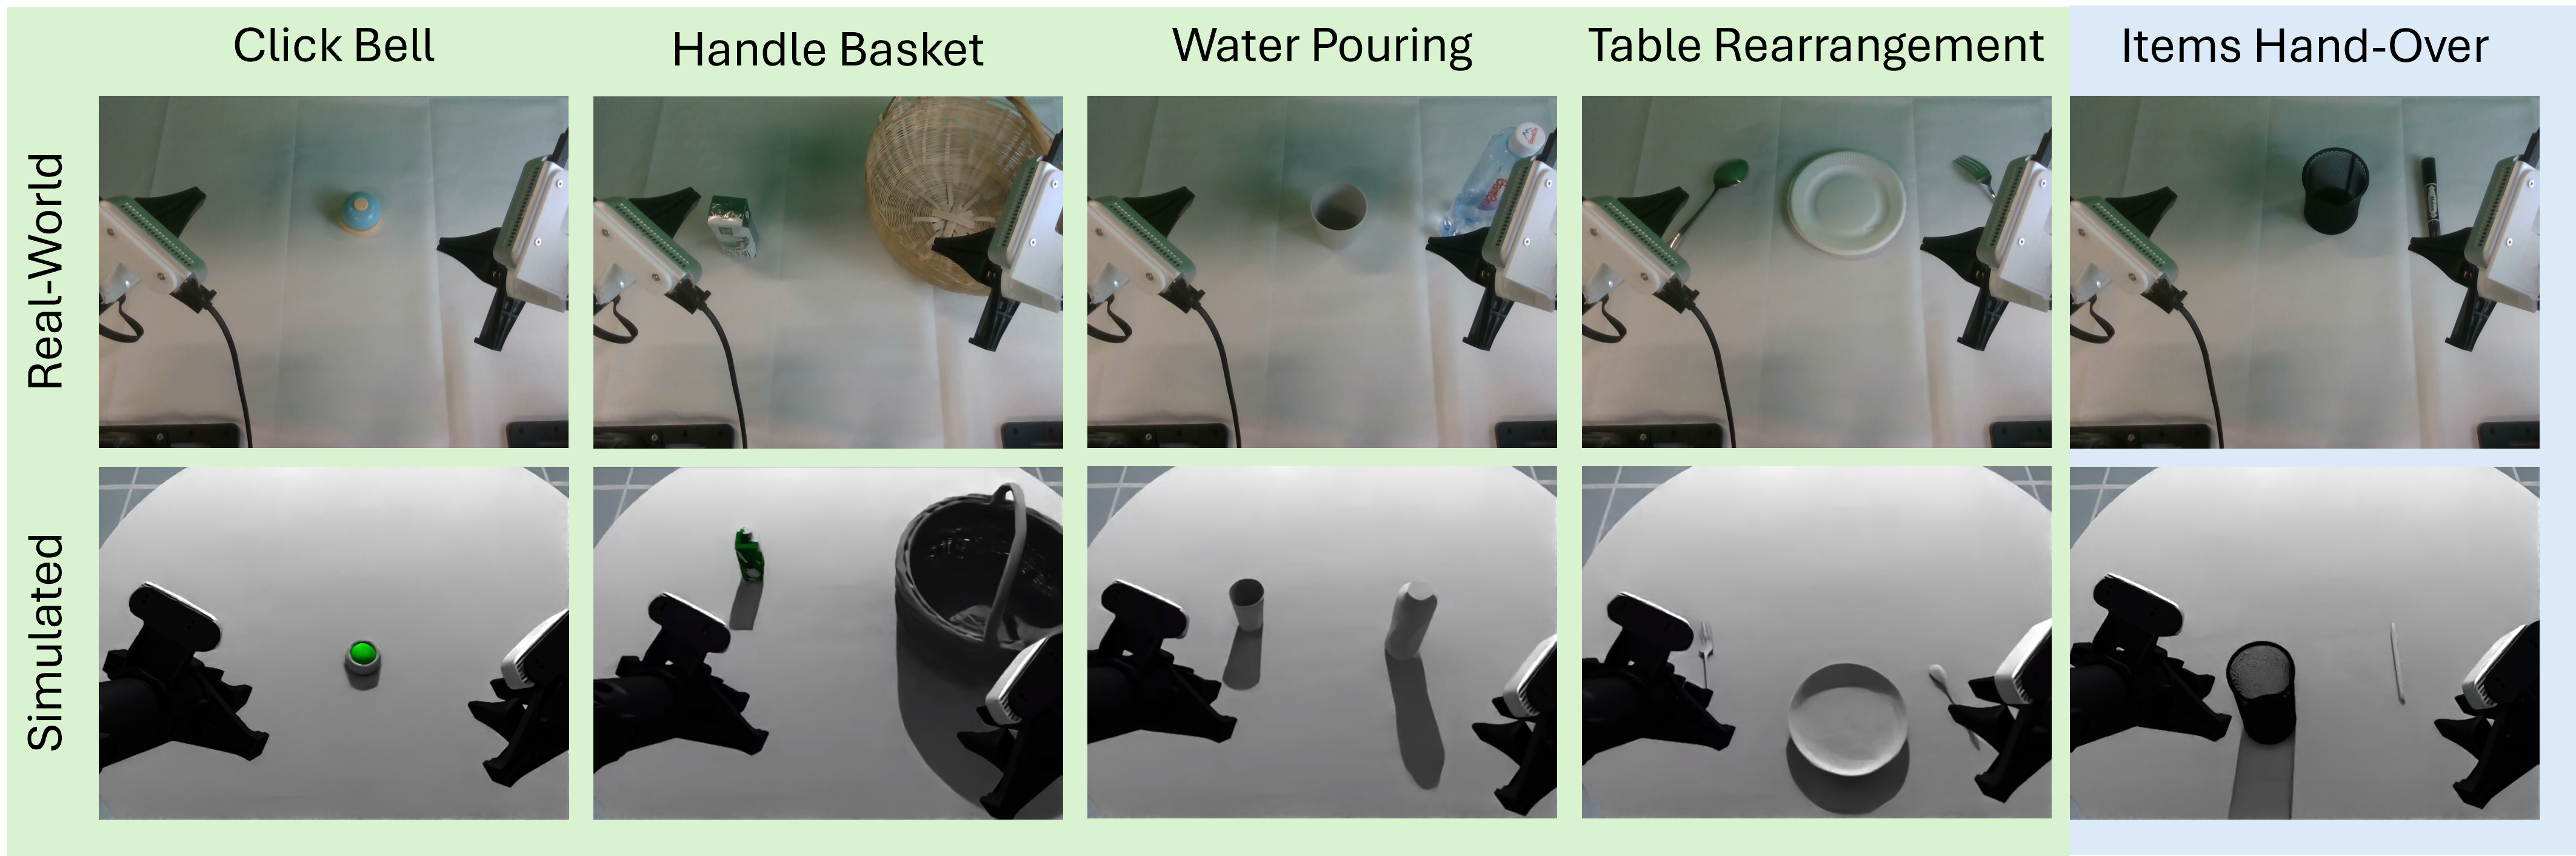
10项操作任务,难度逐级提升
赛事设置10项官方双臂操作任务,并按照操作复杂度逐级提升。
入门级任务包括:
桌面整理(Table Rearrangement)
按铃(Click Bell)
双臂倒水(Dual-Arm Water Pouring)
篮筐搬运(Basket Pick-and-Place)
中等级任务包括:
物品交接与放置(Items Hand-Over and Place)
打开抽屉并放置物品(Drawer Open and Place)
操作搅拌器(Mixer Operating)
高等级任务包括:
物品装配(Item Assembly)
移液器操作(Manipulate Pipette)
样品装载(Sample Loading)
从短时序、清晰目标的基础操作,到需要双臂协调、精准控制和多阶段规划的复杂任务,这10道题会逐步暴露模型在感知、控制、协调、泛化和长时序执行上的短板。
赛事将从三个核心维度评估参赛策略:
任务成功率(Success Rate):机器人能否稳定完成指定任务
动作步数(Action Steps):完成任务所需动作是否高效
推理时间(Inference Time):策略在真实执行中的响应效率 这意味着,偶尔成功一次并不够。好的方案还需要兼顾稳定性、执行效率和部署速度。
数据、工具、基线和教程,官方都准备好了
为了让参赛团队把精力集中到模型与算法本身,赛事提供了一套完整的开发资源:
每项任务1000条仿真轨迹,支持规模化训练与数据生成
每项任务60条真实机器人示范,为策略提供物理世界grounding
数据生成工具、仿真代码库、基线模型与训练教程
面向自定义策略的接入和提交说明
真实数据还覆盖不同背景、光照、干扰物、位置和朝向变化;仿真数据则通过程序化生成与域随机化扩展训练分布。
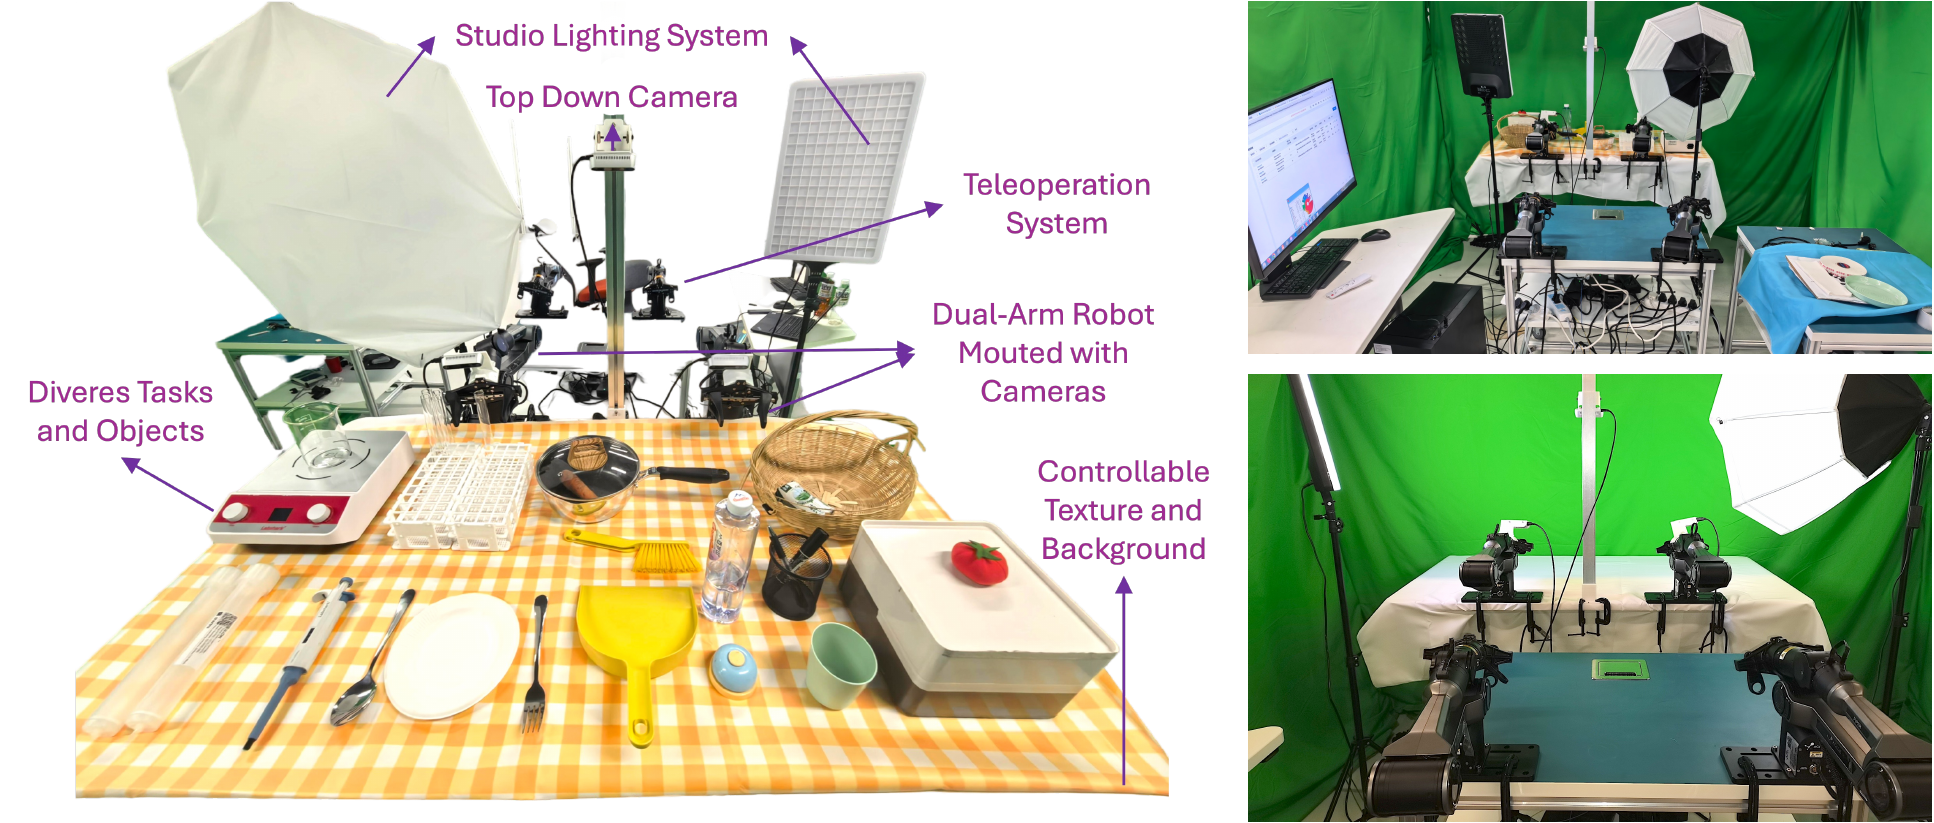
官网展示的真实平台由双臂机器人、顶部相机、灯光系统、遥操作系统和可控背景共同组成。统一硬件与环境设置,可以尽量减少不同实验平台带来的干扰,让最终成绩更集中地反映策略本身的泛化与部署能力。
换句话说,这不是一道只给题目、不提供工具的比赛。你可以从官方基线出发快速跑通流程,也可以围绕数据合成、联合训练、策略架构和Sim2Real迁移做更深入的研究。
关键赛程
7月13日
报名开启,代码、教程、数据与基线资源发布
7月13日-10月11日
模型训练与优化阶段,阶段内全程开放报名
10月11日-10月18日
仿真初赛评测,10月18日公布晋级团队
10月18日-11月15日
决赛模型更新阶段
11月15日起
统一真实双臂机器人平台终评
12月上旬
NeurIPS 2026期间进行获奖展示与颁奖
总奖金20000美元
本次赛事奖金设置如下:
一等奖:4000美元,1支队伍
二等奖:2000美元,5支队伍
三等奖:1000美元,6支队伍
奖金总额:20000美元。
除赛事奖金外,优胜团队还将获得:获奖证书及媒体报道,NeurIPS 2026现场成果展示机会,面向国际机器人与人工智能社区的曝光机会。
从“仿真里能跑”,到“真实世界能用”
RoboSynChallenge 2026不只是一场竞赛。
它希望建立一套围绕合成数据、有限真实数据与真机泛化能力的统一评测基准,让不同数据方案、模型架构和训练方法能够在同一框架下被比较。
对于高校团队,这是一次把研究问题做深、把系统链路跑通的机会;对于产业团队,这是一次检验模型泛化能力和真实部署潜力的公开压力测试。
如果你正在研究机器人操作、VLA、模仿学习、合成数据、机器人基础模型或 Sim2Real,这个暑假,不妨参与进来。
挑战已经开始。期待你的策略,从合成世界走进真实世界。
报名与赛事资源
赛事主页:
报名链接:
https://robosyn-bench.net/#/register
GitHub代码库:
https://github.com/EDEM-AI/RoboSynChallenge/tree/main
数据集:
https://huggingface.co/RoboSynChallenge/datasets
入门教程:
https://edem-ai.github.io/RoboSynChallenge/html/getting_started/overview.html
合作伙伴
主办单位
•深圳河套学院、跨维智能
赞助机构
• 跨维智能、腾讯云、松灵机器人
联合机构
•香港中文大学(深圳)、香港中文大学、香港科技大学、复旦大学、中山大学、滑铁卢大学、Vector Institute
算力支持
•算力自由
合作媒体
•Xbotics具身智能实验室、NICE学术