【SLAI Seminar】第四十五期回顾|拟人化仿生触觉
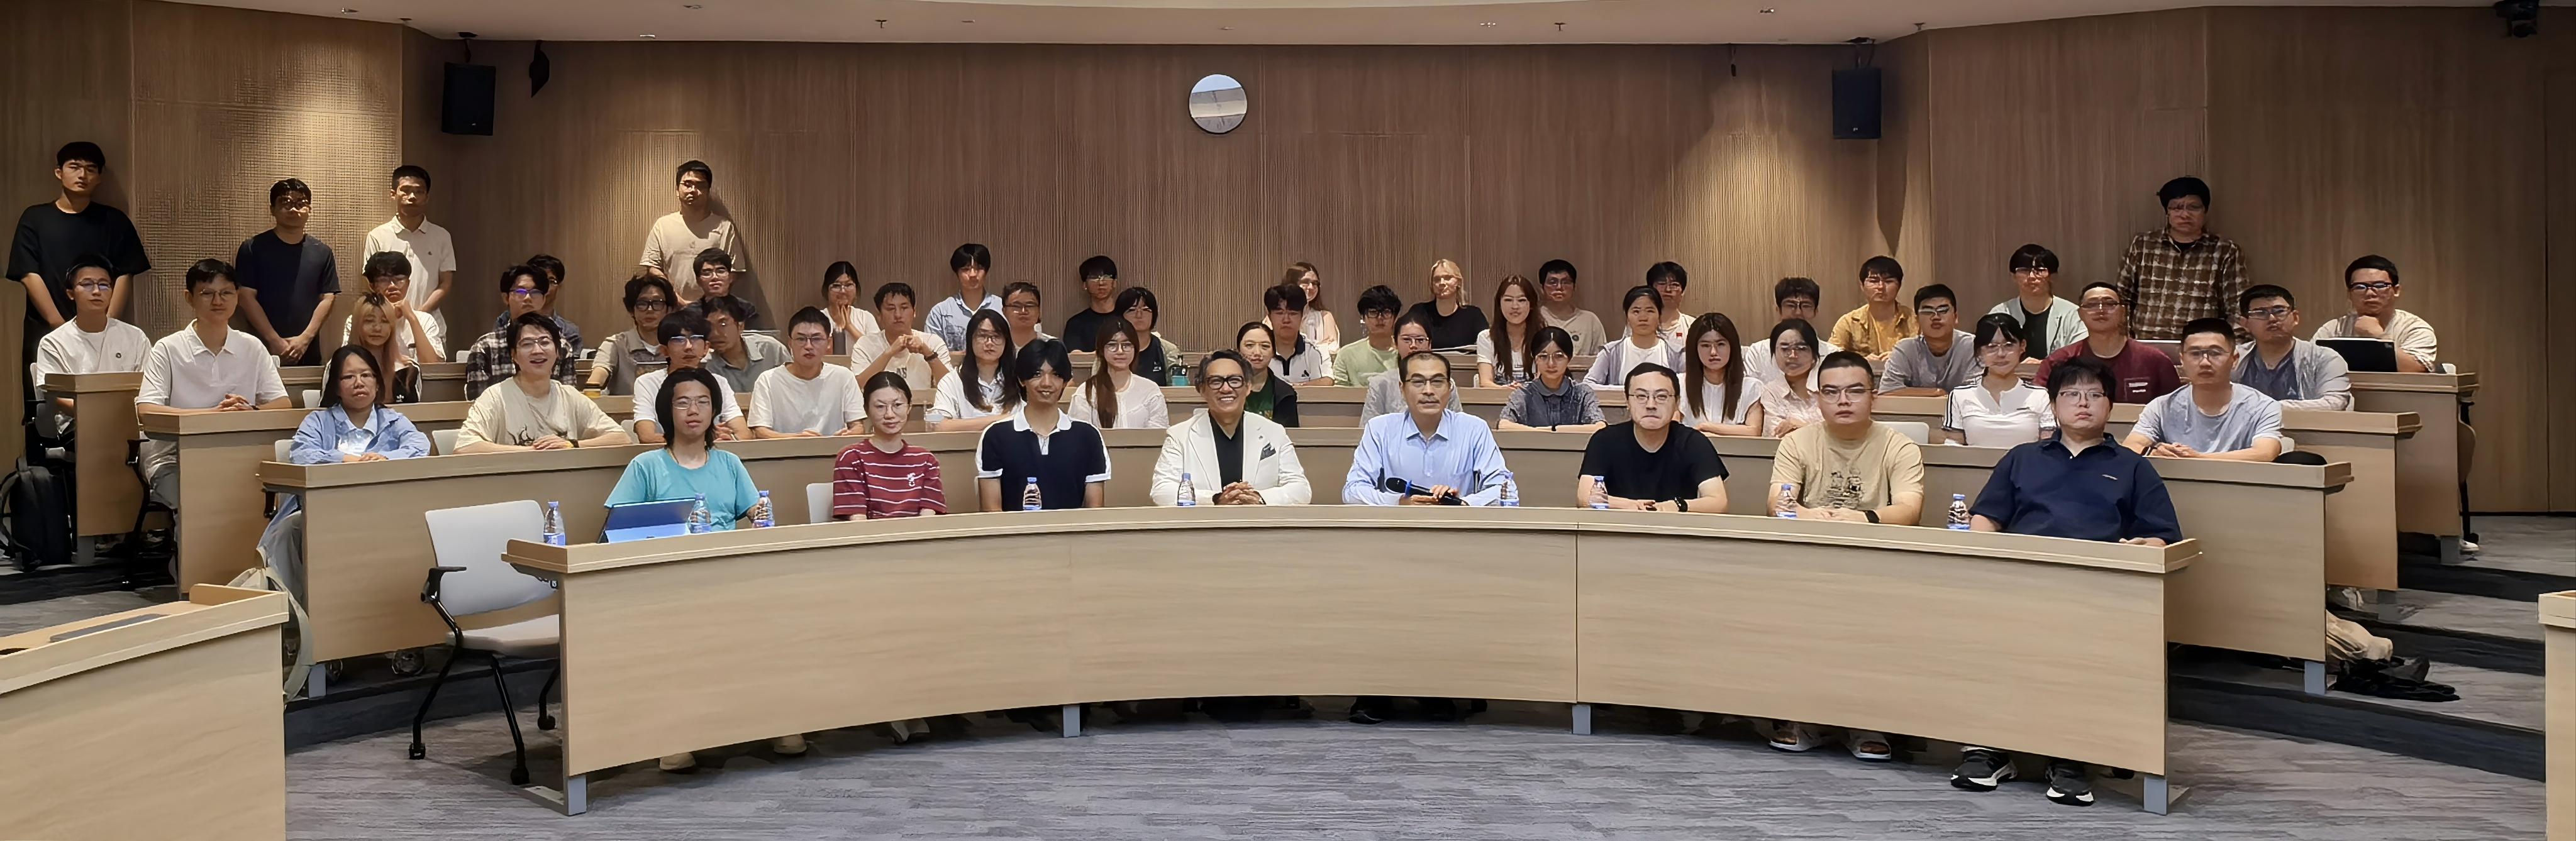
近期,SLAI Seminar第四十五期在深圳河套学院顺利举办。本次讲座由任洪亮教授主持,特邀卡塔尔大学机械与工业工程系John-John Cabibihan教授主讲。报告以“拟人化仿生触觉”为题,从人与机器人之间的触觉连接出发,介绍了团队在人工皮肤、触觉传感和仿人机械手方面的长期研究,以及这些技术在社交机器人和假肢中的应用。
讲座内容
01 从机器人智能到人与机器的触觉连接
John-John Cabibihan教授首先回顾了机器人研究关注点的变化。从早期讨论机器能否思考,到机器人安全、人机共存,再到今天的具身智能,研究目标正在进一步走向人与机器之间更长期、更自然的连接。他指出,触觉不仅承担物理交互功能,也是人类表达信任、关怀和情感的重要方式。对于需要长期与人共同生活的机器人而言,仅仅完成任务还不够,还需要让人的感受和预期得到回应。
这一问题在假肢研究中尤为直接。团队曾与战乱地区的截肢者交流,了解使用者对人工手的真实需求。John-John Cabibihan教授强调,人工手的设计不能只关注机械结构和动作能力,也需要考虑人与假肢之间的触觉体验以及长期使用中的接受度。
02 人工皮肤与触觉传感:让机器人知道“碰到了什么”
在人类抓握过程中,视觉负责识别目标并指导手部接近物体,而触觉则不断提供接触、摩擦、滑动和受力变化等反馈。例如,当杯子中的液体减少或物体开始滑动时,人手会迅速调整握力,这种闭环反馈使日常抓握变得稳定而自然。
John-John Cabibihan教授指出,当前部分先进机器人仍高度依赖视觉,对触觉信息利用不足。相比之下,人手拥有大量机械感受器,能够快速感知细小的滑动和接触变化。因此,人工触觉系统不仅需要增加传感器,还要考虑人工皮肤的材料、厚度以及传感器位置。团队通过模拟硅胶、聚氨酯等柔性材料在接触和形变过程中的响应,研究不同材料的黏弹性、蠕变与恢复特性,并据此判断传感器应放置在何处、适合感知何种接触。
团队还开发了面向滑动检测的触觉传感方案。当物体重量或摩擦状态发生变化时,系统能够及时识别滑动趋势并调整抓握力。John-John Cabibihan教授认为,未来机器人需要进一步从“视觉—语言—动作”走向融合触觉反馈的感知与控制体系。
03 仿人机械手:从形态相似走向触感接近
在机械手与假肢部分,团队利用医学影像和三维制造技术,根据健康侧手臂重建缺失肢体,使人工手在尺寸和形态上尽可能接近使用者自身肢体。研究不仅关注外形,也进一步讨论人工手能否在触碰时产生接近真人的感受。
在一项触觉实验中,研究者让参与者分别感受真人手、冷而柔软的人工手以及温暖柔软的人工手。结果显示,当人工手同时具备接近人体的柔软度和温度时,参与者更难判断触碰来自真人还是假肢。John-John Cabibihan教授将这一思路进一步延伸到机器人握手,希望未来的机器人不仅能够完成握手动作,还能在运动幅度、节奏、停顿和触感等方面接近真实的人际互动。
在交流环节,现场师生围绕机器人可信度和触觉传感设计展开了进一步讨论。针对“基础模型参数越来越大,为什么人们仍然很难真正信任人形机器人”,John-John Cabibihan教授指出,模型能力只是其中一部分。机器人的外观会让人自然形成对其能力和行为方式的预期,只有在可靠性、动作方式和交互细节上持续符合这些预期,人与机器人之间才可能从共存进一步走向信任和连接;对于“机器人应该增加传感器,还是通过算法减少传感器数量”这一问题,他认为,两者并非简单取舍。减少传感器可以降低系统复杂度,但也会降低故障后的感知能力。更合理的方向是在优化传感器数量和位置的同时保留一定冗余,并兼顾维护和可靠性,从而保证机器人在长期运行中的稳定触觉能力。
本次讲座从人的触觉机制出发,介绍了人工皮肤、触觉传感和仿人机械手的设计思路。John-John Cabibihan教授结合社交机器人与假肢研究,展示了机器人如何从“看见并执行”进一步走向“感知并反馈”。当机器人越来越多地进入真实生活空间,触觉也将成为建立自然交互、长期信任与人与机器连接的重要基础。